Robot

Seek

過酷な環境下での活躍を目指して開発している作業マニピュレータ付き​クローラーロボットです。

Overview

機体の特徴

開発時期:2024年11月〜現在

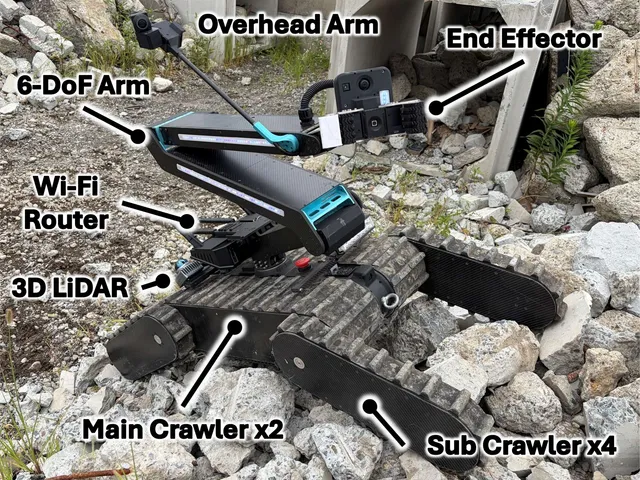
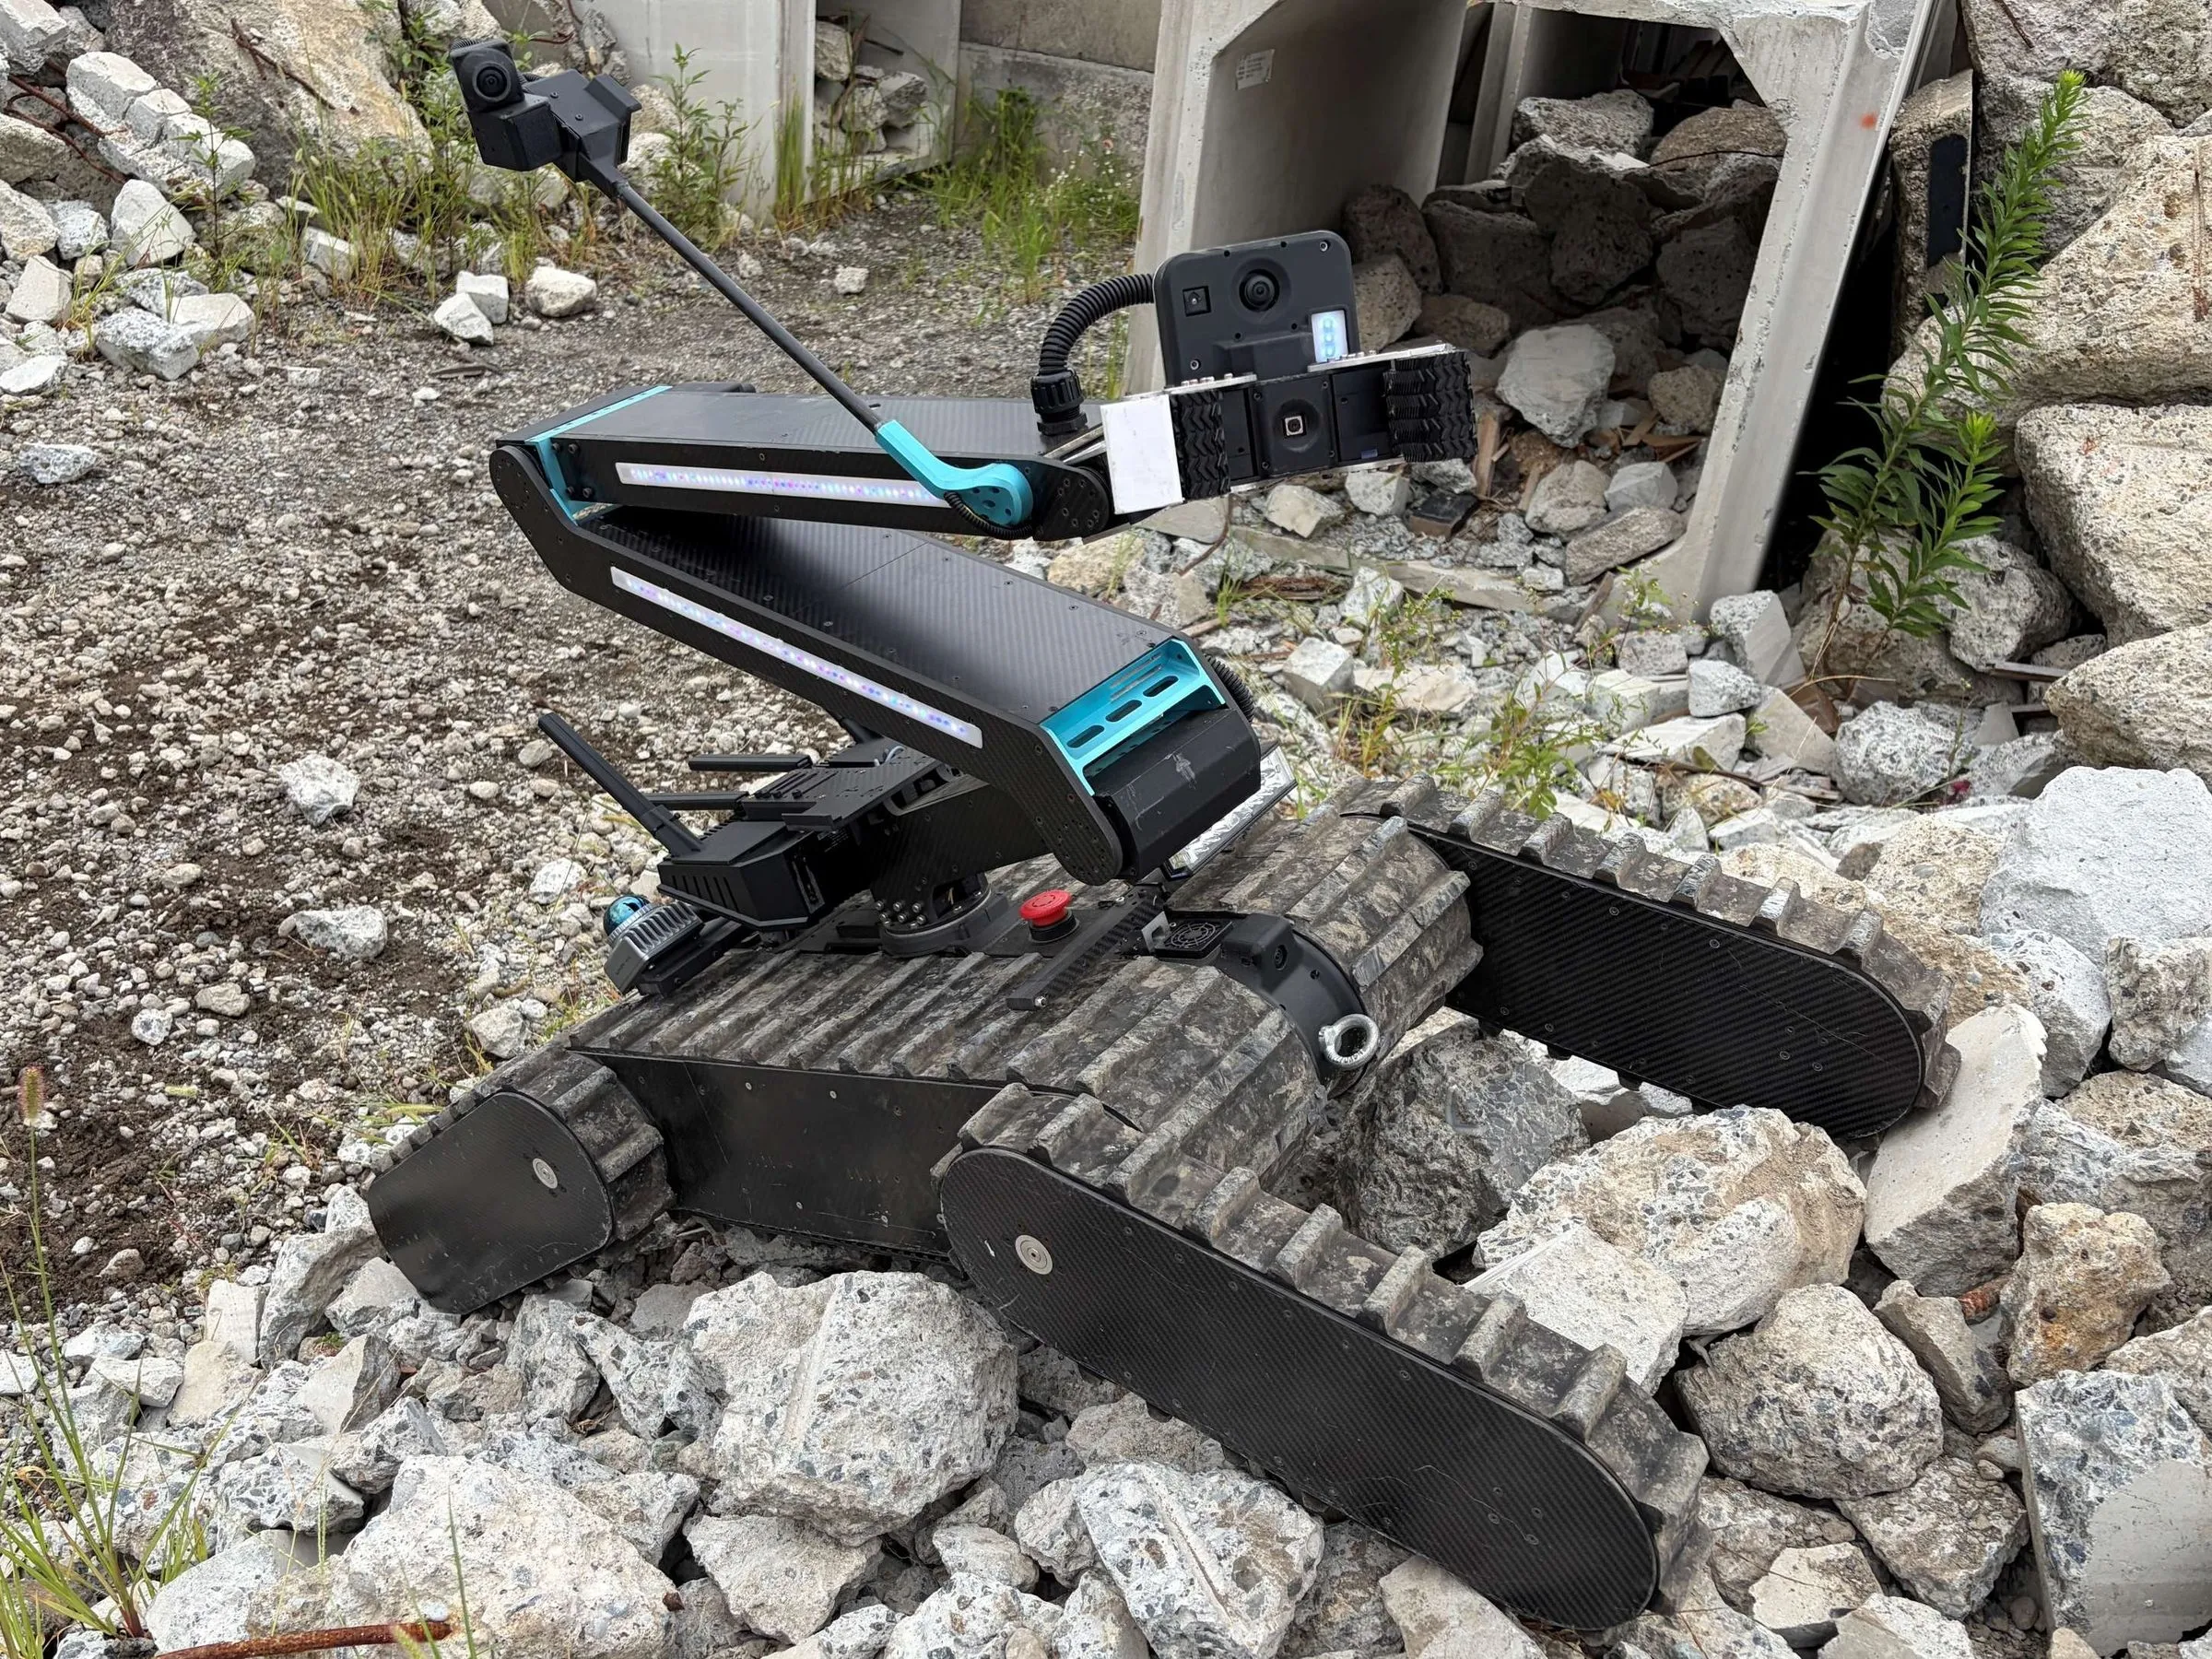
本体を覆うメインクローラーと4本のサブクローラーで優れた移動能力を発揮します。全長1.5m の6自由度アームに加え、カメラ付き3自由度の俯瞰アーム、5台の単眼カメラ・熱カメラ・3D LiDAR を備え、詳細な探査が可能です。

移動

本体を覆うメインクローラーと4本のサブクローラー

アーム

全長1.5m の6自由度アーム+エンドエフェクタ(最大3kg の物体を持ち上げ可能)。ロボットを俯瞰して見るための、カメラ付き3自由度の俯瞰アームも搭載

センサ

単眼カメラ5台・熱カメラ・3D LiDAR

簡易防水

配線をむき出しにしない構造で、簡易的な防水を施しています

Seek の各部(6自由度アーム、俯瞰アーム、エンドエフェクタ、Wi-Fi ルーター、3D LiDAR、メインクローラー、サブクローラー)

Operation

遠隔操縦

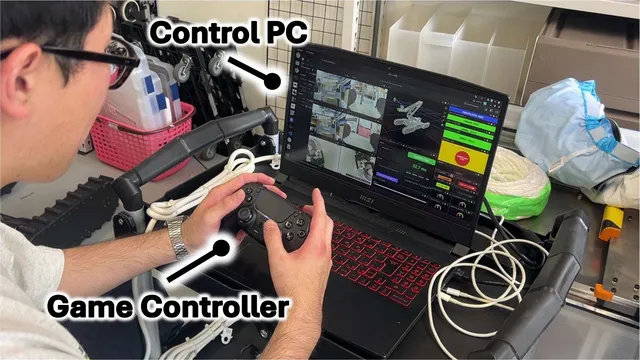
Seek は、操縦用 PC とゲームコントローラーで離れた場所から操縦します。操縦者は PC の画面でカメラ映像や機体の状態を確認しながら、手元のゲームコントローラーで走行とアームを操作します。

ゲームコントローラー

市販のゲームコントローラー1つで、走行もアームも操作

操縦用 PC

複数のカメラ映像、機体とアームの姿勢(3D 表示)、操作モード、通信状態を1つの画面で確認

無線通信

機体の Wi-Fi ルーターを通じて、ロボットが直接見えない場所から操縦します(目視外での遠隔操縦)

ゲームコントローラーと操縦用 PC で Seek を操縦している様子

Use Cases

想定する活用場面

高い移動能力と多機能性により、幅広い分野での活躍が期待されます。

  • 災害現場での調査
  • インフラ点検
  • 危険区域での作業

Gallery

作業の様子

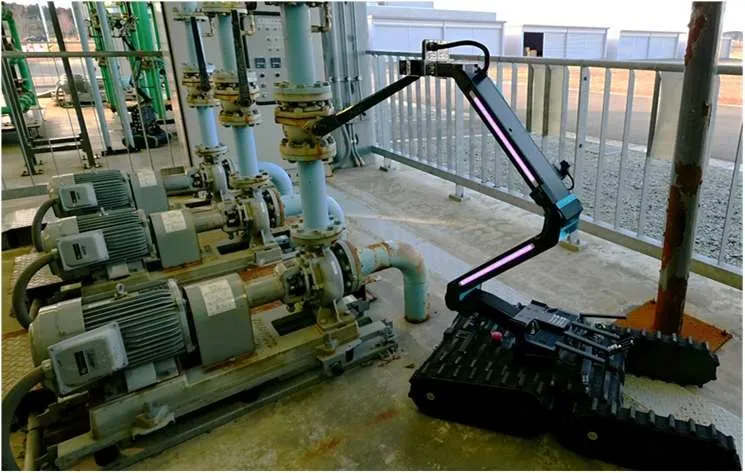
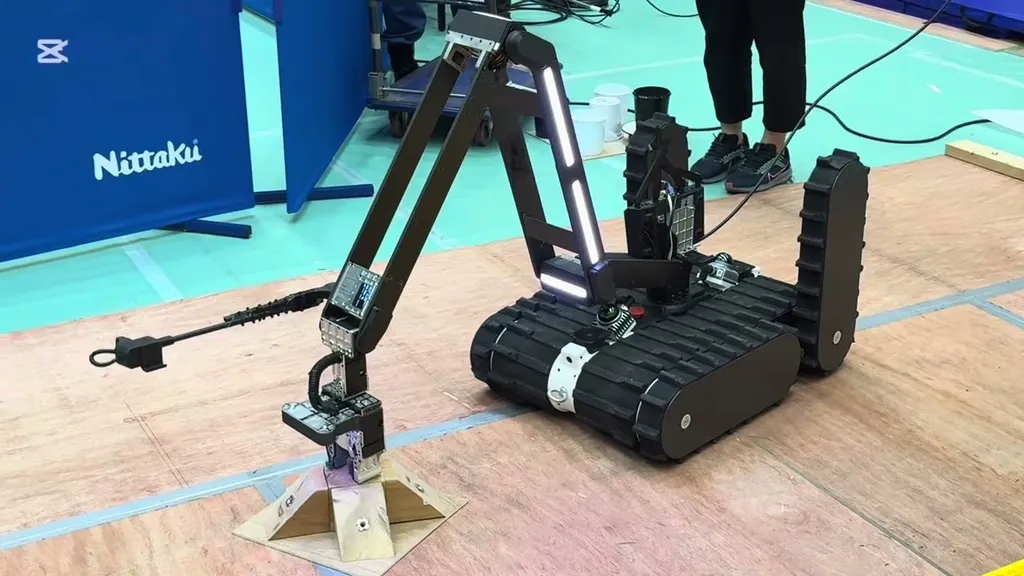
  • プラント内でのレバー開閉作業
    プラント内でのレバー開閉作業
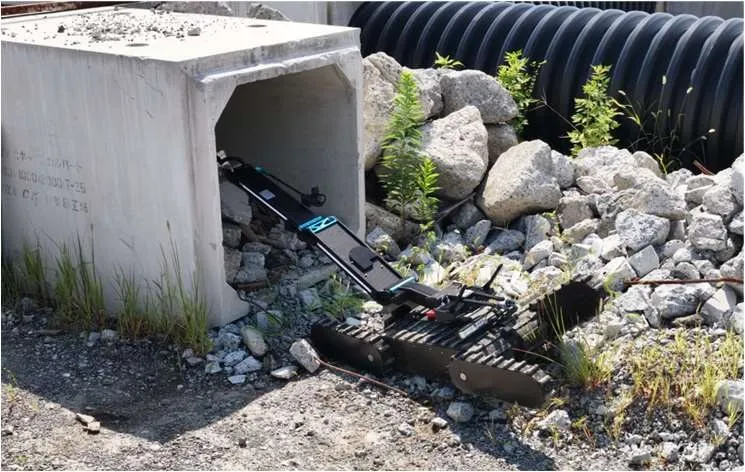
  • 模擬瓦礫内での要救助者探索
    模擬瓦礫内での要救助者探索

Track Record

活動実績

  • 大会

    World Robot Summit 2025 過酷環境 F-REI チャレンジ プラント災害部門優勝

    経済産業大臣賞

  • 展示

    2025国際ロボット展(iREX2025)、危機管理産業展2026(RISCON TOKYO)での展示デモ

  • 訓練

    厚木市合同防災訓練「ビッグレスキューかながわ」での陸上自衛隊や消防隊との訓練

これまでの大会結果

Movie

Seek の動作動画

災害対応レスキューロボット Seek 紹介動画(長岡技術科学大学)