Technology
技術紹介
ロボットに
Hardware
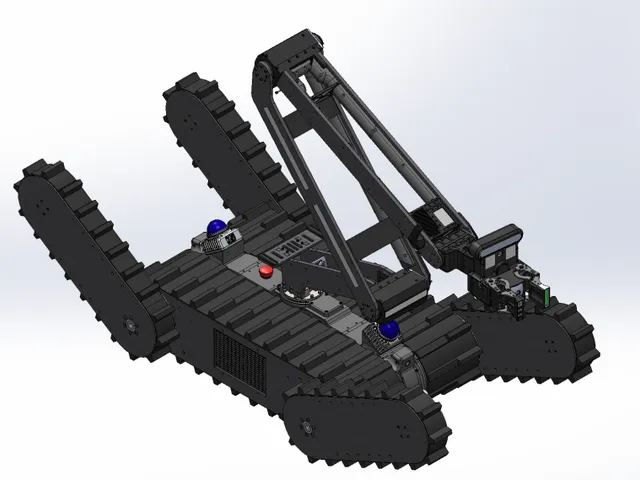
3DCAD を用いた機体設計
機体設計は 3DCAD を用いて行っています。各ロボットの 3D モデルを作成し、CAD 上で組み立てと簡易的なシミュレーションを行っています。
Hardware
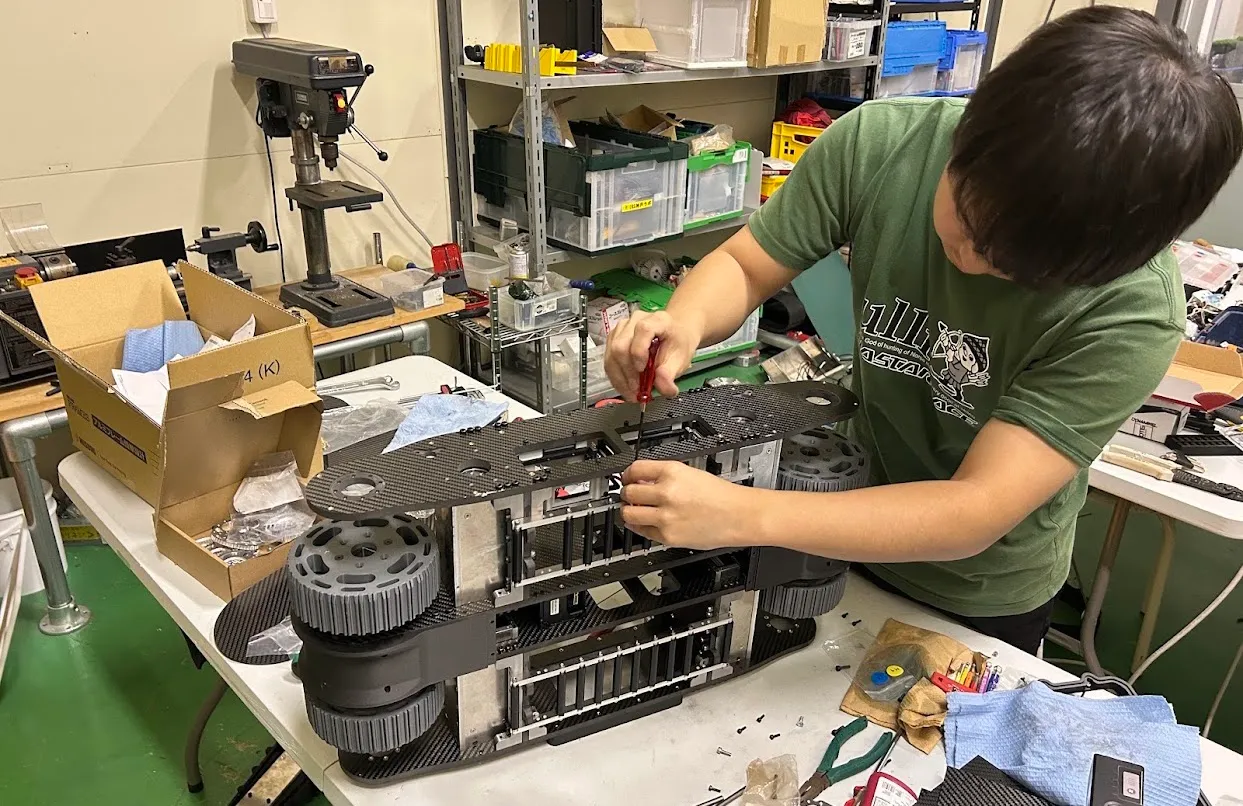
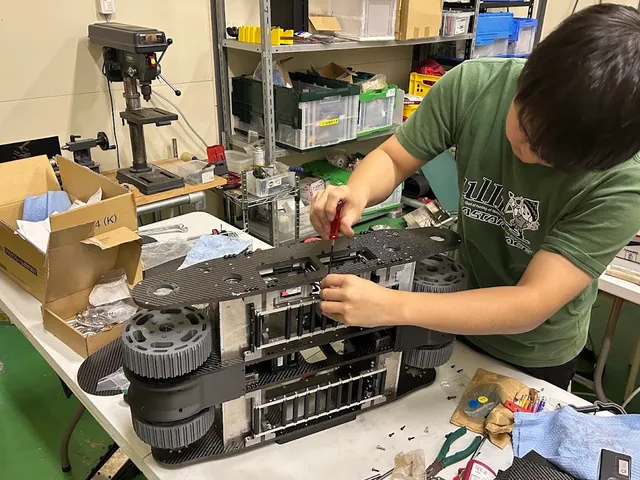
部品製作・組み立て
機体に必要なカーボン板やステンレス部品は外部の企業に依頼して製作しています。活動室にはボール盤・旋盤・3D プリンタ・CNC があり、外注と使い分けながら自分たちでも部品を製作しています。
Software
ソフトウェア
- ROS 2
ROS 2 を
用いた 制御開発 機体の
制御には ロボット用ミドルウェア ROS 2 を 使用。 目視外での 遠隔操縦に 必要な 複数カメラの 映像転送や 音声の 送受信に 加え、 モータ制御や 作業用アームの 逆運動学など、 ロボットに 関わる すべての 制御を ROS 2 で 迅速に 開発しています。 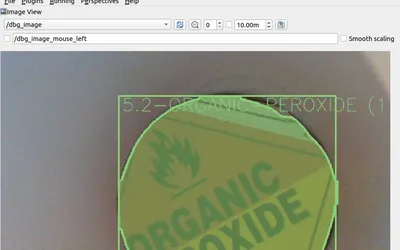
- YOLO
- 画像認識
YOLO を
用いた 物体認識 ロボットに
搭載した 2D カメラで、 任意の 物体を YOLO で 認識できます。 RoboCup レスキュー実機リーグでは 危険物ラベルを 正しく 認識し、 その 結果を 自動で 報告する 必要が あります。 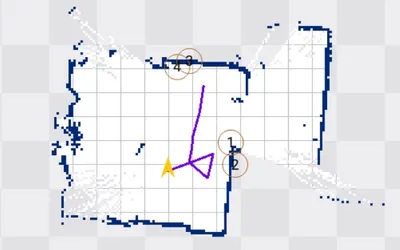
- SLAM
- 3D LiDAR
LiDAR を
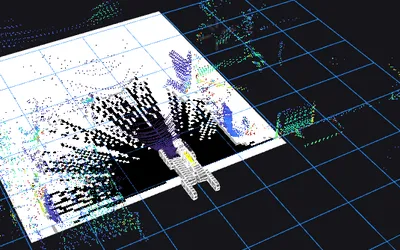
使った SLAM 機体に
搭載した 3D LiDAR で SLAM を 行い、 2D マップ・3D マップの どちらも 作成できます。 任意の 物体を 地図内に 反映する 機能も 備えています。
Knowledge Sharing
ノウハウの共有
ソフトウェアに